Resetarea unităților de control Nice
- Resetarea unității de comandă MCU1 și MCU4 (automatizare NICE Robus RBS)
- Resetarea unității de comandă RBA3 (automatizare NICE Robus 400/600/1000 și RUN1500)
- Resetarea unității de comandă RBA4/A și RBA4 (automatizare NICE Road 200/400)
- Resetarea unității de comandă MC424L (automatizare NICE Wingo 2024/3524)
- Resetarea unității de comandă MC424LR10 (automatizare NICE Wingo 2024/3524)
- Resetarea unității de comandă MC800
- Resetarea unității de comandă ROA40R10 (automatizare NICE Rox ROX600 și ROX1000)
Înainte de resetarea propriu-zisă, puteți încerca:
- să curățați automatizarea, unitatea de comandă și fotocelulele, inclusiv pe interior. De multe ori, cauza este pânza de păianjen, murdăria de pe capacele fotocelulelor etc.
- deblocați poarta și verificați manual dacă există vreun obstacol mecanic. Un obstacol poate apărea și la ceva timp după instalare, de exemplu din cauza variațiilor de temperatură etc.
- dacă suspectați că fotocelulele sunt defecte, deconectați-le și testați funcționarea automatizării fără ele
Resetarea unității de comandă MCU1 și MCU4 (automatizare NICE Robus RBS 400/600/600HS)
Notă: această procedură șterge doar memoria unității de comandă; telecomenzile vor rămâne memorate în aceasta.
Resetare:
- Apăsați simultan și țineți apăsate primul buton (Open) și al treilea buton (Close)
- Când se aprind toate LED-urile, eliberați butoanele
- Așteptați până când unitatea de comandă se resetează
Detectarea dispozitivelor conectate la automatizare
După fiecare conectare, deconectare sau modificare a cablajului dispozitivelor auxiliare la intrările BlueBUS și STOP trebuie efectuată etapa de detectare a dispozitivelor auxiliare. Automatizarea vă va semnala că această operațiune trebuie efectuată prin clipirea LED-urilor L1 și L2.
 |
|
Detectarea lungimii canatului porții
Pentru ca poarta să funcționeze corect (mai exact, pentru calcularea distanțelor de accelerare și decelerare și pentru deschiderea parțială), automatizarea trebuie să determine singură lungimea canatului porții. În timpul acestei operațiuni, automatizarea deplasează poarta de la un opritor la celălalt și determină lungimea porții cu ajutorul comutatorului.
 |
|
Programarea automatizării
Instrucțiunile complete de programare a automatizării se găsesc la Programarea automatizării cu unitatea de comandă MCU1 sau MCU4.
Resetarea unității de comandă RBA3 (automatizare NICE Robus 400/600/1000 și RUN1500)
Notă: această procedură șterge doar memoria unității de comandă; telecomenzile vor rămâne memorate în aceasta.
Resetare:
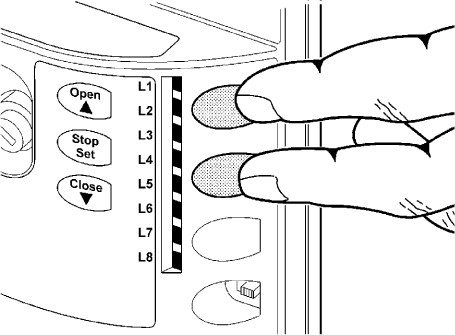
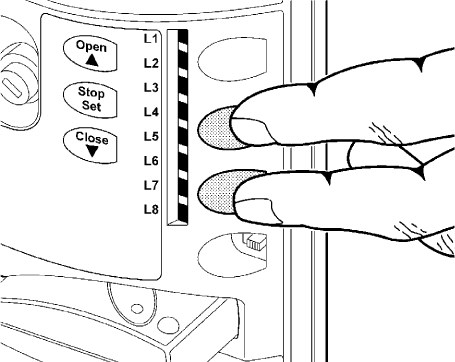
- Apăsați simultan și țineți apăsate primul buton (Open) și al treilea buton (Close)
- Când se aprind toate LED-urile, eliberați butoanele
- Așteptați până când unitatea de comandă se resetează
Detectarea dispozitivelor conectate la automatizare
După fiecare conectare, deconectare sau modificare a cablajului dispozitivelor auxiliare la intrările BlueBUS și STOP trebuie efectuată etapa de detectare a dispozitivelor auxiliare. Automatizarea vă va semnala că această operațiune trebuie efectuată prin clipirea LED-urilor L1 și L2.
 |
|
Evaluarea lungimii canatului porții
Pentru funcționarea corectă a mișcării porții (mai exact, pentru calcularea distanței de accelerare și decelerare și a deschiderii parțiale), motorul trebuie să detecteze singur lungimea canatului porții. În timpul acestei operațiuni, motorul deplasează poarta de la un opritor la celălalt și detectează lungimea porții cu ajutorul unui întrerupător.
 |
|
Programarea motorului
Instrucțiunile complete de programare a motorului se găsesc la Programarea motorului cu unitatea de comandă RBA3
Resetarea unităților de comandă RBA4/A și RBA4 (motor NICE Road 200/400)
Notă: această procedură șterge doar memoria unității de comandă; telecomenzile vor rămâne salvate în aceasta.
Resetare:
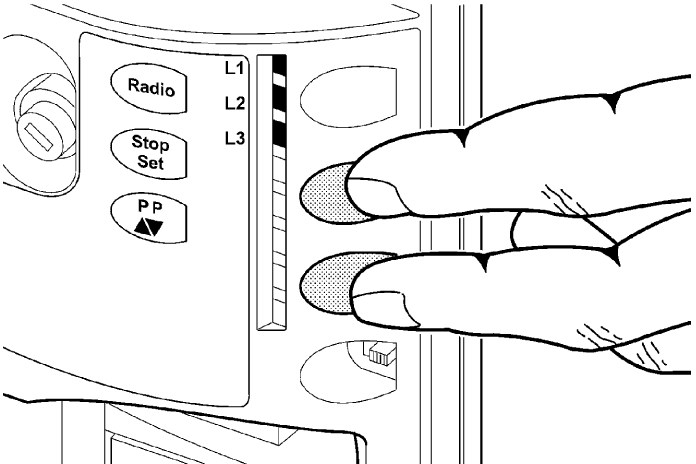
- Apăsați simultan și țineți apăsate primul buton (Open sau Radio) și al treilea buton (Close sau P.P.).
- Când se aprind toate LED-urile, eliberați butoanele.
- Așteptați până când unitatea de comandă se resetează.
Reconfigurarea motorului:
Găsiți instrucțiuni detaliate și aici: fortamigo.ro/na-posuvnu-branu/pohon-pre-posuvne-brany-do-400-kg-nice-road-rd400
Evaluarea lungimii canatului porții
Pentru funcționarea corectă a mișcării porții (mai exact, pentru calcularea distanței de accelerare și decelerare și a deschiderii parțiale), motorul trebuie să detecteze singur lungimea canatului porții. În timpul acestei operațiuni, motorul deplasează poarta de la un opritor la celălalt și detectează lungimea porții cu ajutorul unui întrerupător.
 |
|
Programarea motorului
Instrucțiunile complete de programare a motorului se găsesc la Programarea motorului cu unitatea de comandă RBA4
Resetare fără fotocelule
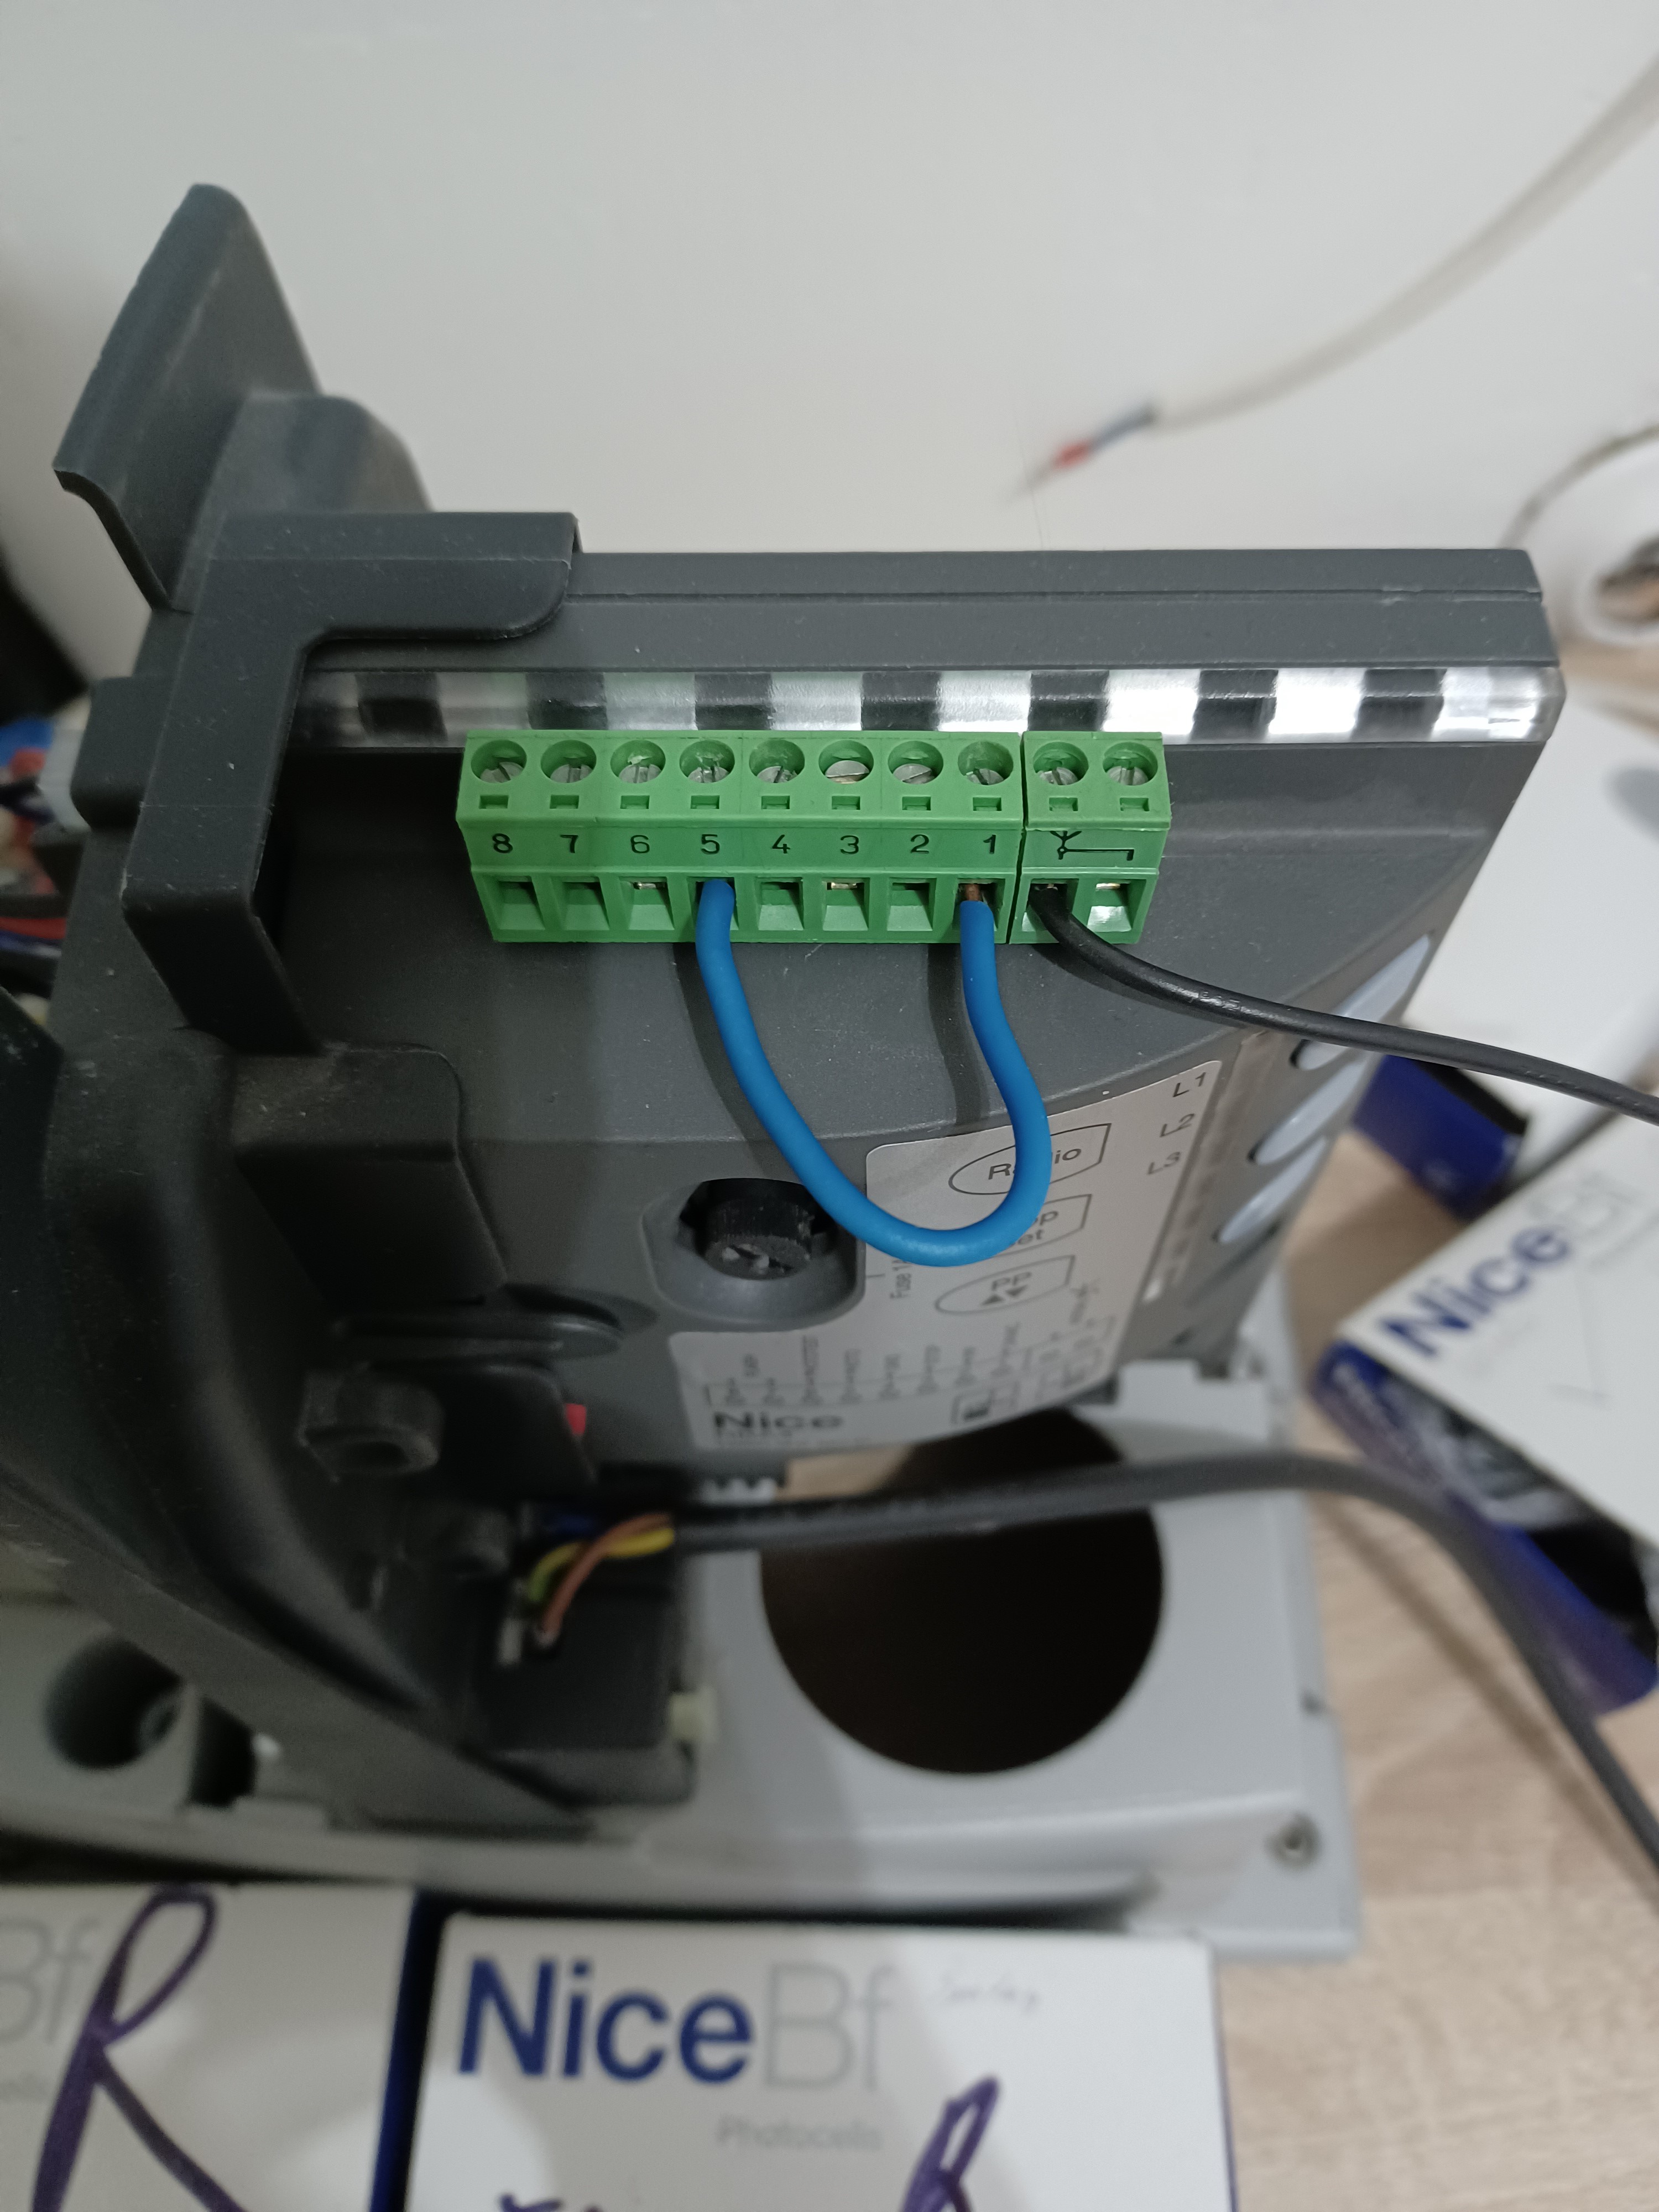
Dacă suspectați că fotocelulele nu funcționează corect, deconectați-le și, la unitatea de comandă, puntează intrările 1 și 5 (valabil numai pentru motorul Road, unitate de comandă RBA4). Astfel, circuitul fotocelulelor este închis și puteți testa funcționarea corectă a motorului fără fotocelule.
Resetarea unității de comandă MC424L (motor NICE Wingo 2024/3524)
Notă: această procedură șterge doar memoria unității de comandă; telecomenzile vor rămâne salvate în aceasta.
Resetare:
- Deconectați unitatea centrală de comandă de la rețeaua electrică (sau scoateți siguranța de alimentare F1) și așteptați până când se sting toate LED-urile.
- Apăsați și țineți apăsate butoanele P1 și P2 de pe unitatea de comandă (aceasta trebuie să fie în continuare fără alimentare).
- Ținând apăsate butoanele P1 și P2, conectați unitatea de comandă la rețeaua electrică (sau introduceți siguranța de alimentare).
- Eliberați butoanele exact după 3 secunde (adică în cursul celei de-a treia secunde).
- Dacă ștergerea s-a efectuat cu succes, toate LED-urile se vor stinge timp de o secundă. Dacă acest lucru nu se întâmplă și LED-urile continuă să clipească, trebuie să reluați procedura de ștergere de la început.
Pentru a verifica dacă memoria a fost ștearsă corect, deconectați unitatea centrală de comandă de la rețeaua electrică (sau scoateți siguranța de alimentare F1) și așteptați până când se sting toate LED-urile. După reconectarea la rețea, dacă ștergerea a fost completă, toate LED-urile ar trebui să clipească timp de aproximativ șase secunde. Dacă LED-urile au clipit doar timp de trei secunde, probabil ștergerea nu a reușit și trebuie să o repetați.
Reconfigurarea motorului: Găsiți instrucțiuni detaliate și aici: fortamigo.ro/na-posuvnu-branu/nice-moon-mc424-riadiaca-centrala-pre-24v-pohony-kridlovych-bran-rodiny-wingo
Evaluarea mișcării canatului porții
Pentru funcționarea corectă a mișcării porții (mai exact, pentru calcularea distanței de accelerare și decelerare și a deschiderii parțiale), unitatea de comandă trebuie să determine singură unghiul de deschidere al canatelor porții. În timpul acestei operațiuni, motoarele deplasează canatele porții de la un opritor la celălalt și determină intervalul de deschidere al porții.
Notă: Dacă ați parcurs deja etapa de evaluare a mișcării canatului porții, înainte de a repeta evaluarea trebuie să ștergeți memoria unității de comandă.
Înainte de evaluarea propriu-zisă a mișcării canatului porții, verificați dacă dispozitivele conectate la intrările STOP, FOTO și FOTO1 sunt în regulă și conectate corect. Dacă oricare dintre ele se activează în timpul evaluării, procesul trebuie reluat. În mod ideal, canatele porții ar trebui să fie deschise aproximativ pe jumătate, lucru pe care îl puteți obține deblocând actuatoarele, deplasându-le manual în poziția pe jumătate deschisă și blocându-le din nou. După blocarea motorului, deplasați întotdeauna manual canatul puțin, pentru a cupla motorul. După blocarea motorului, deplasați întotdeauna manual canatul puțin, pentru a cupla motorul. În principiu, însă, poziția canatelor înainte de evaluare nu contează.
Procedura de evaluare a mișcării canatului este automată și se desfășoară astfel:
- Apăsați butonul P2
- Ambele canate se deschid puțin.
- Canatul secundar (inferior) se închide.
- Canatul principal (superior) se închide.
- Canatul principal (superior) se deschide.
- După intervalul de întârziere programat pentru motorul secundar canatul secundar (inferior) începe să se deschidă. Dacă întârzierea nu este potrivită, apăsați butonul P2 și setați o întârziere adecvată.
- Unitatea de comandă determină durata necesară deplasării până la deschiderea completă a porții (respectiv până când aceasta ajunge la opritoarele mecanice).
- Ambele canate se închid complet. Canatele încep să se închidă la momente diferite, astfel încât să nu se lovească între ele în timpul închiderii.
- Unitatea de comandă salvează valorile măsurate și GATA.
Toate etapele menționate mai sus trebuie să se desfășoare succesiv, fără intervenția dumneavoastră. Dacă o etapă nu decurge corect, opriți-o apăsând butonul P1 și, dacă este necesar, ajustați setările și repetați procesul.
Programarea unității de comandă a motorului
Instrucțiunile complete de programare a unității de comandă se găsesc la Programarea unității de comandă MC424L
Resetarea unității de comandă MC424LR10 (motor NICE Wingo 2024/3524)
Notă: această procedură șterge doar memoria unității de comandă; telecomenzile vor rămâne salvate în aceasta.
Resetare:
- Apăsați simultan și țineți apăsate primul buton (OPEN) și al treilea buton (CLOSE).
- Când toate LED-urile L1..L8 încep să clipească (după aproximativ 3-4 secunde), eliberați butoanele.
- Așteptați 5 secunde; unitatea de comandă va reveni la setările din fabrică.
Pornirea inițială a unității de comandă (sau evaluarea după resetare)
- Setați/verificați poziția comutatoarelor pentru selectarea modelului motorului conform tabelului 2.6 din manualul unității de comandă.
Notă: adică motorul WG2024: 1-jos, 2-sus, 3-jos, 4-jos; WG3524: 1-sus, 2-sus, 3-jos, 4-jos; TOO3024: 1-jos, 2-sus, 3-sus, 4-jos; TOO4524: 1-sus, 2-sus, 3-sus, 4-jos; SFAB2024: 1-jos, 2-jos, 3-jos, 4-sus; model nespecificat: 1-sus, 2-jos, 3-jos, 4-jos - Deblocați manual canaturile și aduceți-le în poziție intermediară (deschidere de aproximativ 45°), blocați din nou actuatoarele și trageți puțin de canaturi, ca să cupleze motoarele
- Pe unitatea de comandă, apăsați simultan al doilea buton (STOP/SET) și al treilea buton (CLOSE); când canaturile încep să se miște, eliberați butoanele
- Canaturile vor executa următoarea secvență (procesul de învățare a mișcării canaturilor poate fi întrerupt oricând prin apăsarea butonului STOP)
- Ambele canaturi se deschid puțin
Notă: Dacă s-ar deplasa în sens invers, adică s-ar închide puțin, va trebui să întrerupeți manevra apăsând butonul STOP, să deconectați unitatea de comandă de la alimentare și să inversați polaritatea la ambele motoare. Dacă unul dintre canaturi începe să se deschidă, iar celălalt să se închidă, va trebui să inversați polaritatea doar la motorul care a început să se închidă. Prin inversarea polarității se înțelege schimbarea între ele a cablurilor conectate la borna + (plus) și borna - (minus) din blocul cu trei borne al motorului respectiv. - Canatul inferior se închide complet
Notă: Dacă începe să se miște canatul pe care nu îl doriți (adică cel superior), va trebui să întrerupeți manevra apăsând butonul STOP, să deconectați unitatea de comandă de la alimentare și să schimbați între ele blocurile cu trei borne ale motoarelor M1 și M2. - Canatul superior se închide complet
- Canatul superior începe să se deschidă, iar la scurt timp după el și canatul inferior
Notă: Dacă timpul de întârziere nu este suficient, acesta poate fi modificat din programare; consultați capitolul 5.2.2, LED-ul L6 „Întârzierea canatului” - Ambele canaturi se deschid complet
- Canatul inferior începe să se închidă, iar la scurt timp după el și canatul superior
- Canaturile se închid complet, iar unitatea de comandă memorează pozițiile lor finale
- Gata
Programarea unității de comandă a motorului
Găsiți programarea completă a unității de comandă la Programarea unității de comandă MC424LR10